Робототехникаpunthira
SmolVLA Duolingo
робот возвращает игрушку в гнездо
1 мин чтенияобновлено
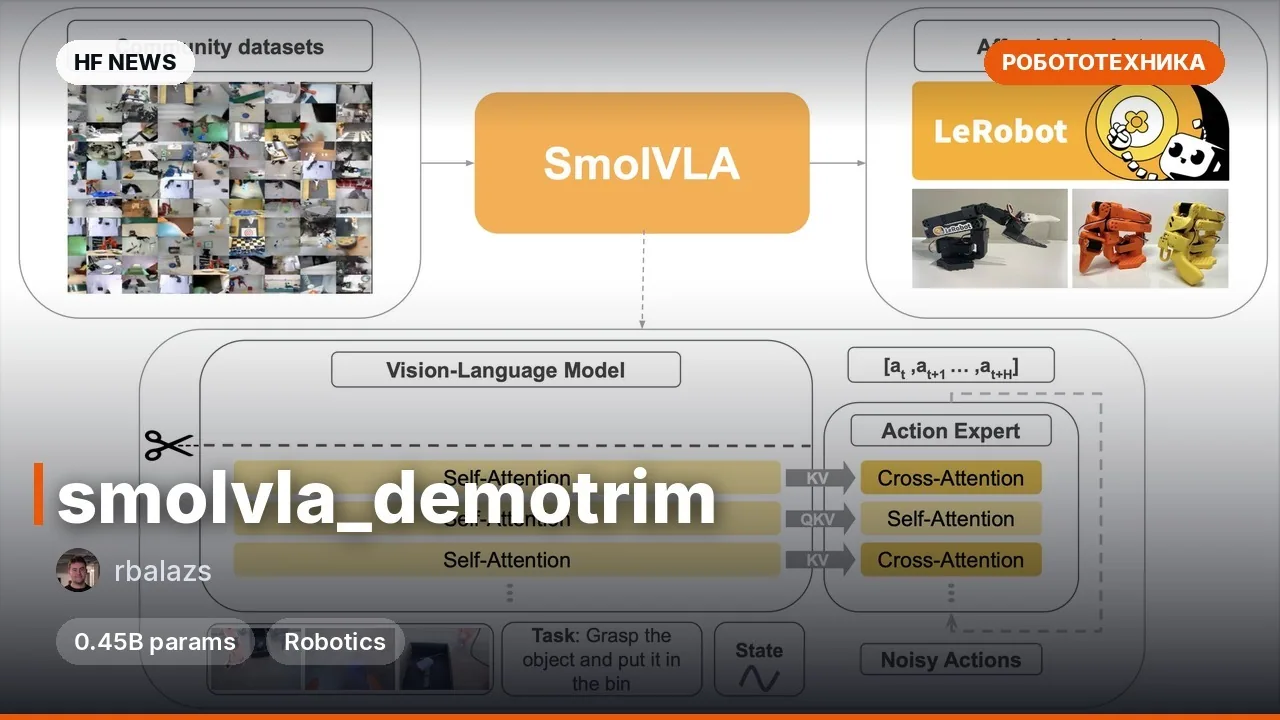
Это компактная vision-language-action политика SmolVLA на 0,45 млрд параметров, дообученная в LeRobot из lerobot/smolvla_base. Она управляет роботом so_follower и решает одну задачу: «put Duolingo back to bird's nest».
➕ Ключевые особенности
- 🔤 Принимает состояние
(6,)и три изображения(3, 256, 256), выдаёт действие(6,). - ➖ Рассчитана на потребительское железо: SmolVLA заявляется как эффективная альтернатива крупным VLA.
- ▶ Обучена на датасете
sitthaveet/duolingo_to_nest_20261101_154145: 97 эпизодов, 49 013 кадров, 30 FPS. - ✖ Конфигурация: 20 000 шагов, batch size 8, AdamW, learning rate 1e-4, seed 1000, LeRobot 0.7.1.
- 🔜 Лицензия Apache-2.0; карточка предлагает готовые команды запуска и дообучения.
🔤 Пример
lerobot-rollout \
  --strategy.type=base \
  --robot.type=so_follower \
  --robot.port=<your_robot_port> \
  --policy.path=punthira/smolvla_duolingo_full_2026-11-09_12-30-39 \
  --task="put Duolingo back to bird's nest" \
  --duration=60
Подробнее
Бенчмарков и успешности пока нет: в карточке указано «No evaluation results».Модель узкоспециализирована под одну задачу и робота
so_follower; нужны калибровка и свои порты/камеры.Обучение шло 20 000 шагов на 97 эпизодах; база — SmolVLA, параметров — 0,45 млрд.
Комментарии