РобототехникаAbiam77
SmolVLA для SO-101
сортирует кубики по цвету
1 мин чтенияобновлено
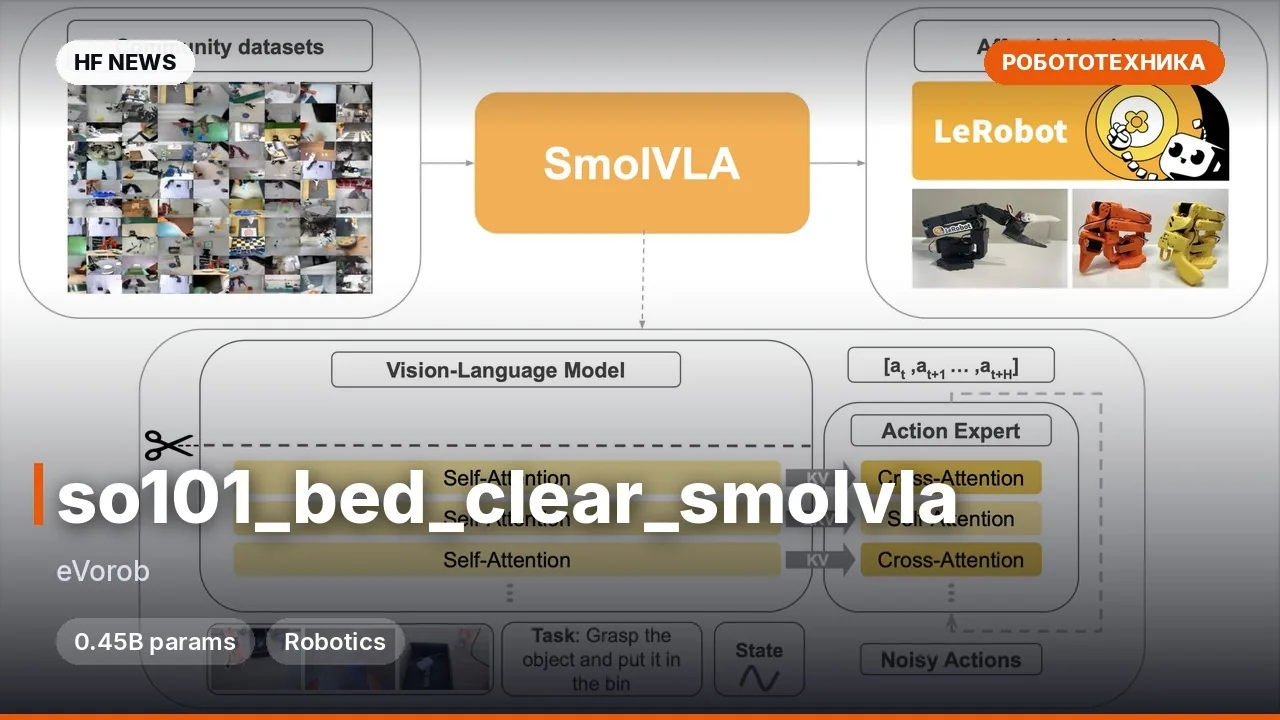
SmolVLA — компактная vision-language-action модель, которая работает при сниженных вычислительных затратах и рассчитана на потребительское железо. Этот файнтюн на базе lerobot/smolvla_base обучен для робота so_follower: брать красный или жёлтый кубик и класть его в корзину. Размер — 0.45B параметров.
👀 Ключевые особенности
- 👀 На входе — состояние робота (6 значений) и изображения 3×256×256; на выходе — 6-мерное действие.
- 💪 Обучение на датасете
Abiam77/so101_cube_color: 50 эпизодов, 26 849 кадров при 30 FPS. - 🐾 Две задачи: «Pick up the red cube and place it in the basket» и «Pick up the yellow cube and place it in the basket».
- 🤫 Файнтюн от
lerobot/smolvla_base, лицензия Apache-2.0, обучение через LeRobot 0.6.1.
💪 Пример
lerobot-rollout \
  --strategy.type=base \
  --robot.type=so_follower \
  --robot.port=<your_robot_port> \
  --policy.path=Abiam77/smolvla_so101_cube_color \
  --task='Pick up the red cube and place it in the basket' \
  --duration=60
Подробнее
Оценки на реальном роботе в карточке пока нет.Обучение: 20 000 шагов, batch size 64, AdamW, learning rate 0.0001, seed 1000.
Для запуска нужен робот
so_follower, его порт и камеры; команда запускается через lerobot-rollout.Лицензия Apache-2.0.




Комментарии