К содержимому
Робототехника

cei2-groot-n17-base-wipe200

управление роборукой с кистью для очистки доски

2 мин чтенияобновлено

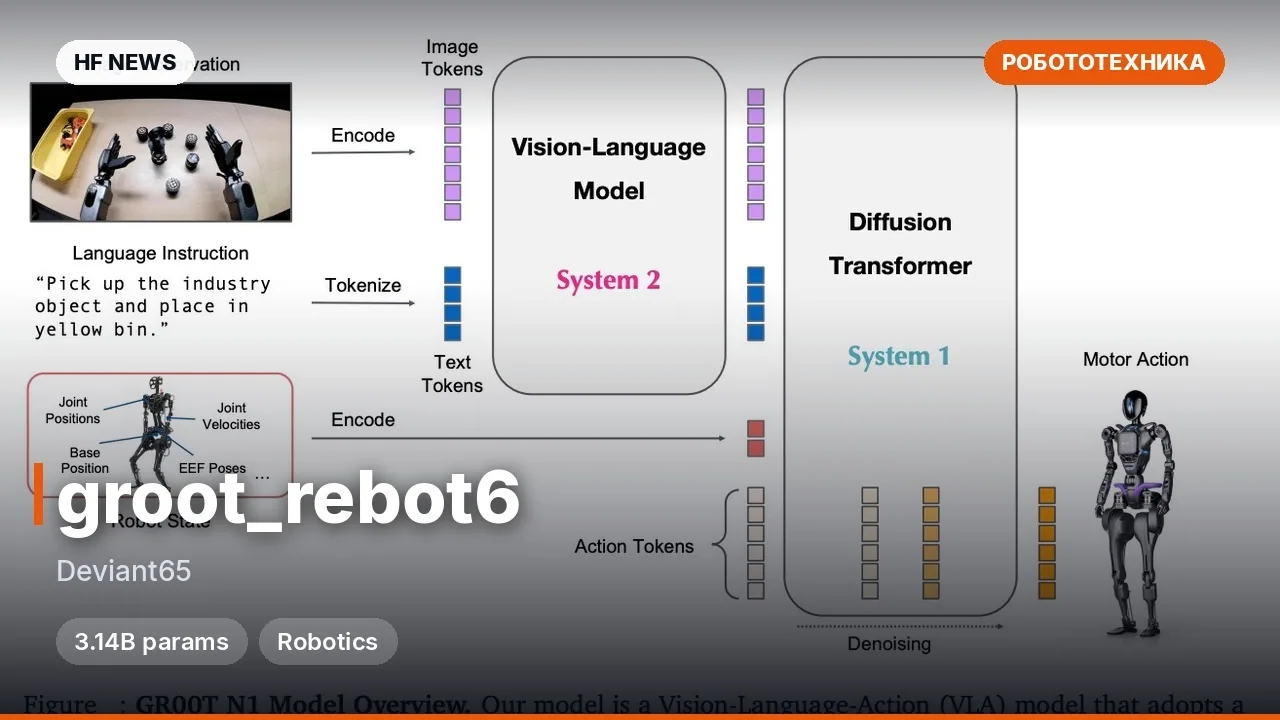
Модель робототехники, которая управляет манипулятором Franka FR3 (7 степеней свободы) и многопалой кистью LEAP Hand (16 степеней свободы) для выполнения конкретной задачи: взять губку и стереть записи с маркерной доски. Она создана автором Geoffrey19 путём полного файнтюна (дообучения всех весов) базовой модели nvidia/GR00T-N1.7-3B на 3,14 млрд параметров. На вход модель получает картинку с внешней камеры и текущие углы 23 суставов, а на выходе предсказывает чанк (последовательность) из 16 следующих положений суставов. В отличие от родственного чекпоинта, инициализированного после синтетического претрейна CEI, эта версия обучена напрямую с базовых весов NVIDIA. Пригодится исследователям в области Embodied AI (воплощённого ИИ) для экспериментов с переносом демонстраций на реальных роботов.

Ключевые особенности

  • Полное дообучение архитектуры: разморожены и обучены языковой и визуальный энкодеры (на базе nvidia/Cosmos-Reason2-2B), проектор и голова генерации действий (action head).
  • Реальные телеуправляемые данные: обучение прошло на 199 эпизодах (99 133 кадра с частотой 15 Гц) из датасета zwx/wipe_whiteboard_franka_leap_15hz_absolute_200 с одной RGB-камерой 640×480.
  • Предсказание относительных шагов: модель выдаёт 16-шаговые чанки приращений относительно текущего состояния суставов (NON_EEF), которые затем переводятся в абсолютные координаты в радианах.
  • Специфичный порядок суставов: для кисти LEAP используется перестановка индексов P (mcp_forward идёт перед mcp_side), которую клиент должен применять до и после инференса.

Что можно сделать

  • Офлайн-валидация политик: запустить open-loop оценку траекторий в среде Isaac-GR00T на датасетах формата LeRobot/GR00T.
  • Сравнение стратегий обучения: использовать как бейзлайн при изучении разницы между стартом с базовой VLA-модели и стартом после синтетического mid-training (CEI).
  • Адаптация под новую кинематику: взять конфигурацию NEW_EMBODIMENT и скрипт перестановки суставов за основу для подключения других антропоморфных кистей в GR00T N1.7.

Пример

python gr00t/eval/open_loop_eval.py \
    --dataset-path  \
    --embodiment-tag NEW_EMBODIMENT \
    --model-path  \
    --traj-ids 0 1 2 --execution-horizon 16
ПодробнееОбучение: 20 000 шагов, батч 32, 1 GPU, lr 2e-5 (cosine decay), точность bfloat16 поверх весов float32 (3.14B параметров).
Метрики: финальный training loss (flow-matching) снизился с 1.0587 до 0.0236 (у версии после CEI-претрейна — 0.0129).
Ограничения: нет валидационной выборки и тестов на реальном железе; одна сцена и камера; лицензия NVIDIA разрешает только некоммерческие исследования.

Обсудить Telegram 0 26

Запустится ли?

Запустится в F32

Влезает без сжатия.

  • F32веса 12 GB · готовые файлы13 GB
  • BF16веса 5.9 GB6.9 GB
  • FP8 / INT8рекомендуемвеса 2.9 GB3.7 GB
  • 4-bitвеса 1.6 GB2.3 GB

Совет: берите 8-bit.FP8 / INT8 почти не отличается по качеству от полной точности (разница в пределах процента), а памяти занимает вдвое меньше и на RTX 40/50, H100 работает быстрее. Полную точность есть смысл брать только для дообучения.

Что взять под эту модель

Massed ComputeОткрыть Massed Compute

Своя видеокарта: FP8 / INT8 — от RTX 2060 · F32 — от RTX 5080

Почасовые цены Massed Compute на ноябрь 2026. Цена со скидкой — с промокодом при оплате.

Оценка: веса плюс рабочая память. Длинные ролики, высокое разрешение и большой контекст требуют больше.

Запуск на Massed Compute

Скрипт скачает модель на арендованную машину. Как её запустить — в карточке модели.

  1. 1. Арендуйте машину с подходящей видеокартой

    Открыть Massed Compute
  2. 2. Вставьте скрипт в терминал машины

    Подключитесь по SSH (команда есть в панели Massed Compute) или откройте терминал на рабочем столе машины.

    HF_TOKEN / CIVITAI_TOKENВ начале скрипта строки для токенов: вставьте свой между кавычками. Токен Hugging Face нужен для закрытых моделей, токен Civitai — для моделей с Civitai.

    # Geoffrey19/cei2-groot-n17-base-wipe200
    mkdir -p ~/models
    curl -LsSf https://astral.sh/uv/install.sh | sh
    source "$HOME/.local/bin/env"
    uv tool install "huggingface_hub[cli]"
    hf download Geoffrey19/cei2-groot-n17-base-wipe200 --local-dir ~/models/cei2-groot-n17-base-wipe200
    # Модель в папке ~/models. Как её запускать, написано в карточке модели (ссылка выше).
    Добавить ещё LoRA к cei2-groot-n17-base-wipe200
  3. 3. Пользуйтесь

    Модель в папке ~/models. Как её запускать, написано в карточке модели (ссылка выше).

Не забудьте остановить машину в панели, когда закончите: оплата идёт поминутно, пока она включена.

Как ускорить

Подобрано под тип модели. Выберите своё железо в блоке выше — покажем то, что подходит именно вам.

  • FlashAttention 44.0.0b40от 18 ноября 2026новая версия

    самое быстрое точное внимание на B200

    Ядра для Blackwell (пока бета). Точное внимание без квантования — подходит для всего, включая LLM.

    Как включить: pip install flash-attn-4; vLLM и SGLang подхватывают сами.

    Предыдущие поколения (2)
    • FlashAttention 3 — Версия для Hopper (H100/H200) с FP8.
    • FlashAttention 2 — Стандарт для RTX 30/40/50 и A100: точное внимание без лишней памяти на длинных контекстах.
  • torch.compile2.15.0от 28 октября 2026новая версия

    10–30% бесплатно

    Компилирует модель под вашу видеокарту. Первый запуск дольше, дальше быстрее.

    Как включить: model = torch.compile(model); в ComfyUI — узел TorchCompileModel.

Семья модели

Дообучение модели

nvidia/GR00T-N1.7-3B

Новые посты про версии GR00T-N1.7-3B — сжатые, дообучения, LoRA — появятся в колокольчике.

Сжатые версии 3Все на Hugging Face
Дообучения 12Все на Hugging Face
LoRA и адаптеры 1Все на Hugging Face

О модели

Geoffrey19/cei2-groot-n17-base-wipe200
Автор
Geoffrey19
Категория
Робототехника
Дата выхода
На сайте

На сайте

Hugging Face

260

Спросить нейросеть об этой модели

Отвечает Gemini 4 · переписка хранится только в этой вкладке

Комментарии

Робототехника

groot_rebot6

groot_rebot6