Geoffrey19/cei2-groot-n17-base-drawer200-40k
дообученная модель для управления роботизированной рукой
2 мин чтенияобновлено
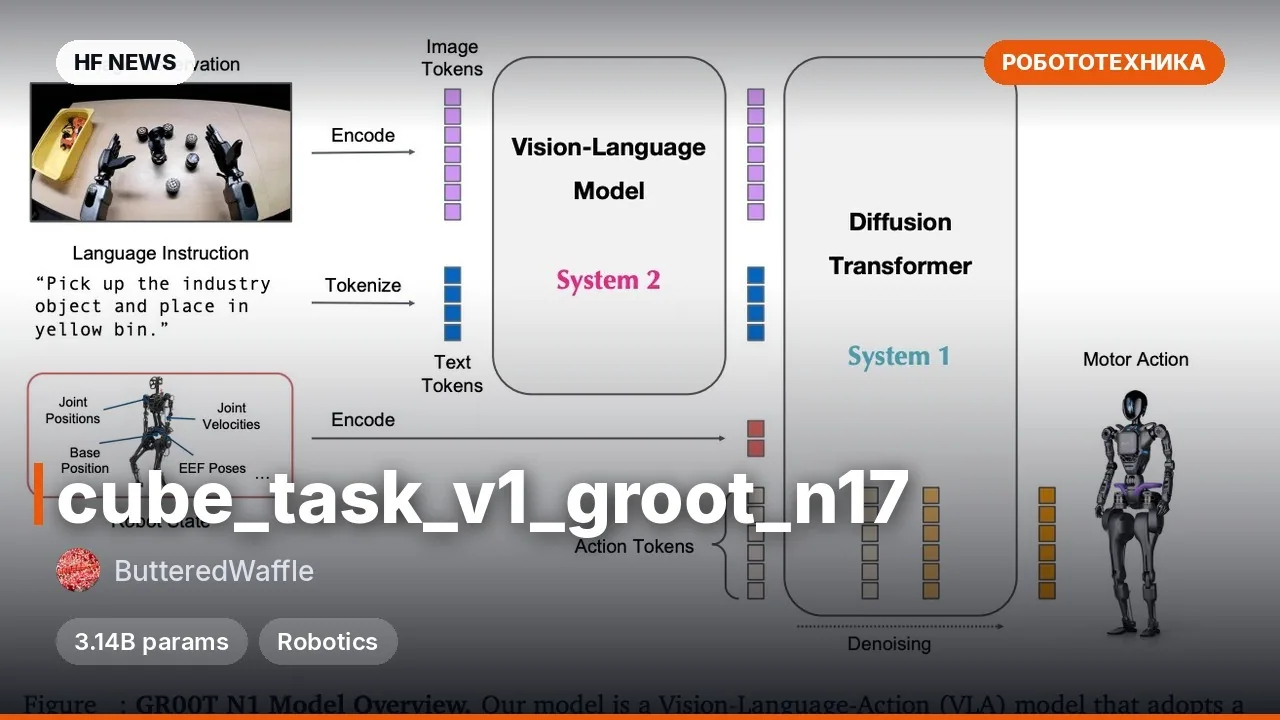
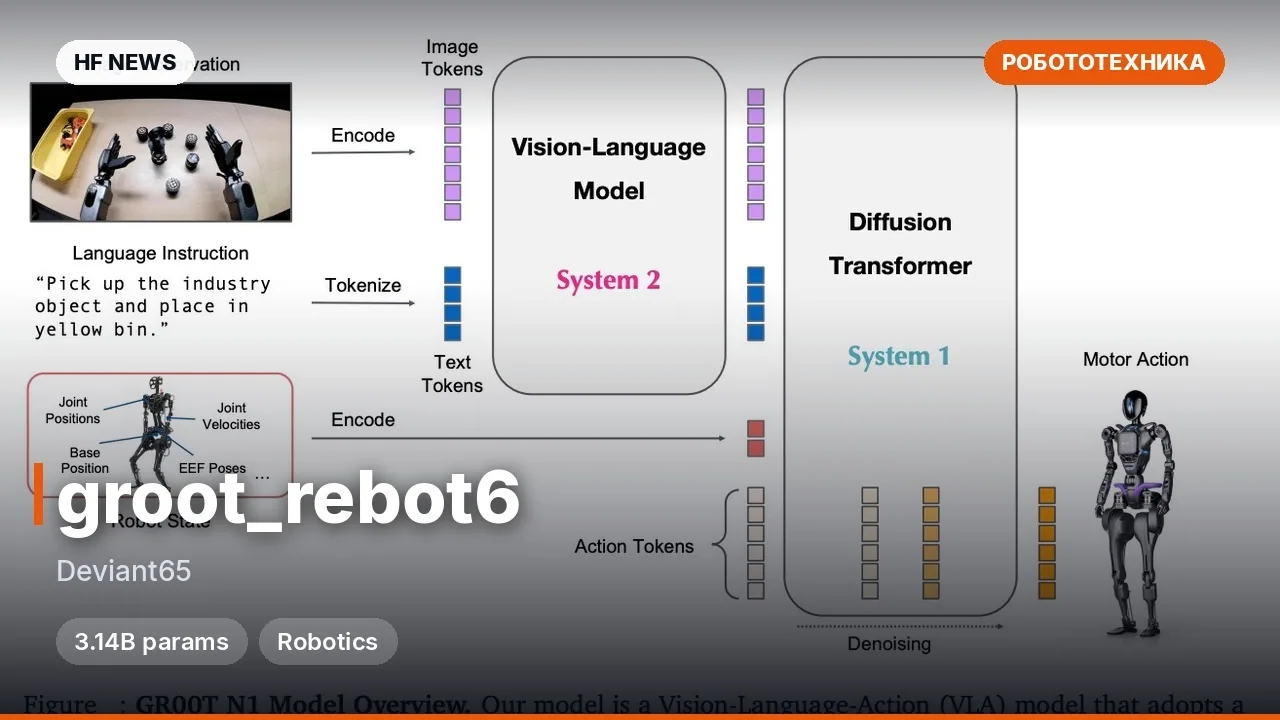
Эта модель представляет собой полностью дообученную (fine-tuned) версию архитектуры NVIDIA GR00T N1.7 (3.14 млрд параметров) для управления сложным робототехническим комплексом. Она обучена на демонстрациях реальных манипуляций с ящиком с использованием 7-осевой руки Franka FR3 и 16-суставной кисти LEAP hand. Модель предсказывает целевые положения суставов на основе данных с внешней RGB-камеры и текущего состояния робота. Релиз предназначен для исследователей в области робототехники и автономных агентов.
Ключевые особенности
- Основана на базовой модели GR00T N1.7 от NVIDIA с размером 3.14B параметров.
- Прошла 40 000 шагов обучения на демонстрациях реальных телеопераций.
- Поддерживает совместное управление рукой и кистью (23 абсолютных сустава).
- Использует 16-шаговые чанки относительных действий для более плавного управления.
Что можно сделать
- Запустить офлайн-оценку модели (open-loop eval) на подготовленном датасете в формате GR00T.
- Использовать модель как отправную точку для дальнейшего fine-tune под свои роботизированные задачи.
- Проанализировать конфигурации модальностей и порядок суставов (`joint_order.json`) для интеграции с железом.
Пример
Пример команды для запуска офлайн-оценки модели на датасете:
python gr00t/eval/open_loop_eval.py \
    --dataset-path  \
    --embodiment-tag NEW_EMBODIMENT \
    --model-path  \
    --traj-ids 0 1 2 --execution-horizon 16
Подробнее
Бенчмарки: финальный лосс обучения снизился до 0.0167 на 40 000 шаге.Требования к железу: веса в формате float32, требуется одна GPU.
Ограничения: нет отложенной выборки (held-out evaluation) и тестов на реальном роботе, только данные обучения.
Детали обучения: bfloat16 смешанная точность поверх float32 весов, пиковый learning rate 2e-5 с косинусным затуханием.


Комментарии