PANDA-HSP/groot17-panda-ee-new-bread-all-noft
модель управления роборукой без датчика усилия
2 мин чтенияобновлено
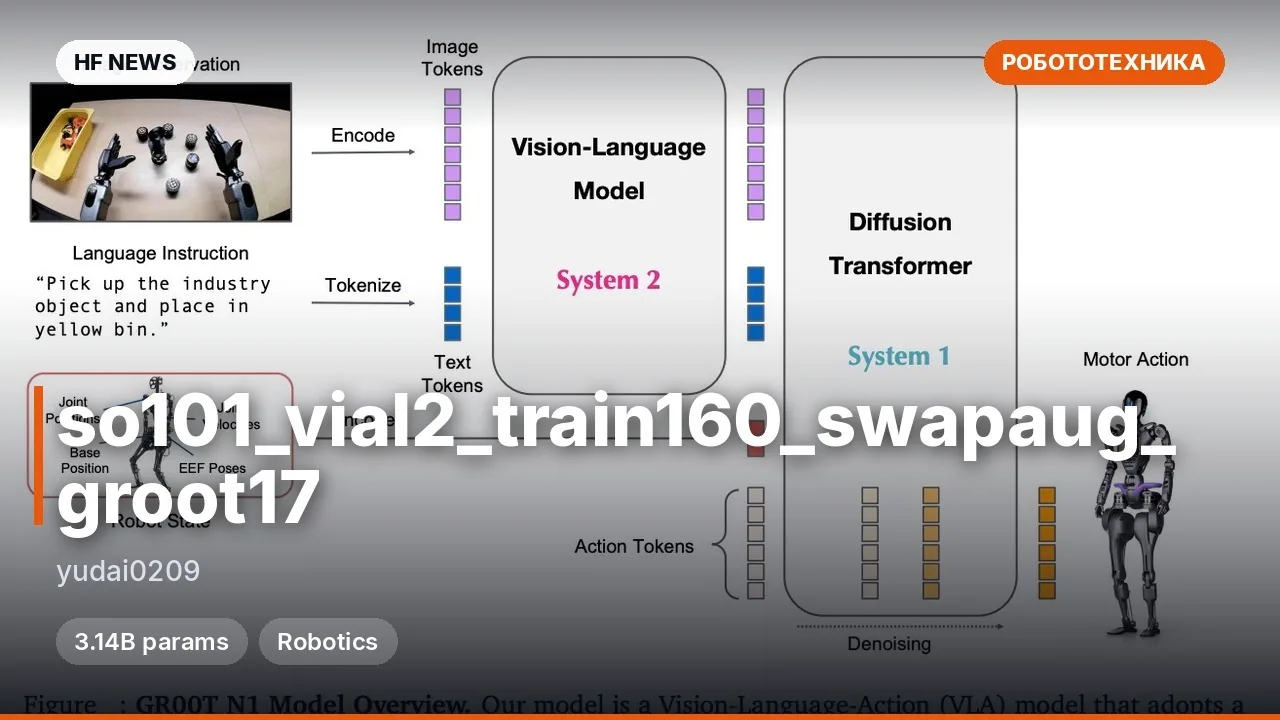
Эта модель представляет собой специализированную адаптацию (файнтюн) базовой модели nvidia/GR00T-N1.7-3B размером 3.14 миллиарда параметров для управления роботизированной рукой Panda EE. Главное отличие версии заключается в том, что она обучена для работы без датчика силы и момента Robotiq FT 300, который обычно устанавливается между фланцем манипулятора и захватом. В процессе подготовки данных все позы в состояниях и действиях были скорректированы по оси Z на 37.5 миллиметра, чтобы кончики пальцев захвата достигали тех же точек, что и в оригинальных демонстрациях. Модель пригодится исследователям и инженерам, работающим с платформой lerobot и роботами Panda в конфигурации без силомоментного датчика.
Ключевые особенности
- Базовая модель: построена на базе NVIDIA GR00T-N1.7-3B с использованием библиотеки
lerobot(версия 0.6.2). - Адаптация геометрии: учтено удаление датчика толщиной 37.5 мм со смещением координат по фланцевой оси z.
- Представление вращения: используется вектор вращения (rotvec) с фреймом
ee_rotation_frame = "gripper_down". - Мультизадачное обучение: обучена на объединенном датасете из 230 эпизодов (new_bread_1, 2 и 3) для манипуляций с хлебом.
Что можно сделать
- Перемещение хлеба: применять модель в робототехнических задачах по переносу ломтиков хлеба с разделочной доски на тарелку.
- Сборка и разборка сэндвичей: использовать для захвата второго кусочка хлеба и точного позиционирования поверх другого.
- Развертывание на железе: запускать управление реальной или симулированной рукой Panda EE без установленного датчика FT300.
Пример
При развертывании и инференсе модели необходимо использовать аналогичное представление вращения и конфигурацию фрейма захвата (ee_rotation_frame = "gripper_down"), а также учитывать отсутствие физического датчика усилия в аппаратной схеме манипулятора.
Подробнее
• Архитектура: на базе nvidia/GR00T-N1.7-3B (3.14B параметров)• Обучение: 40000 шагов, батч 8, lr 1e-4 (косинусный планировщик)
• Датасет: 230 эпизодов (multitask new_bread_all_noft)
• Валидация: 5% отложенных эпизодов (eval_split=0.05)


Комментарии