openarm_pringles_lerobot_real_and_sim_10_3cam_v03_loose
политика для двурукого робота на базе SmolVLA
2 мин чтенияобновлено
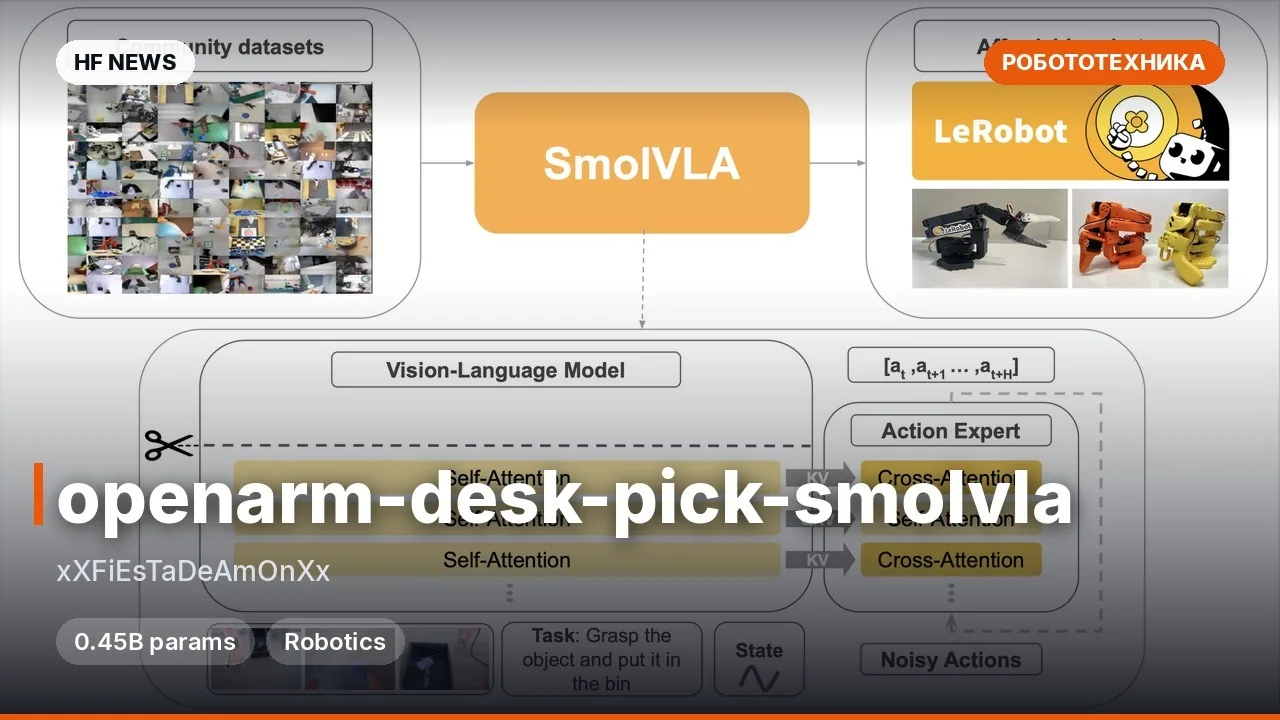
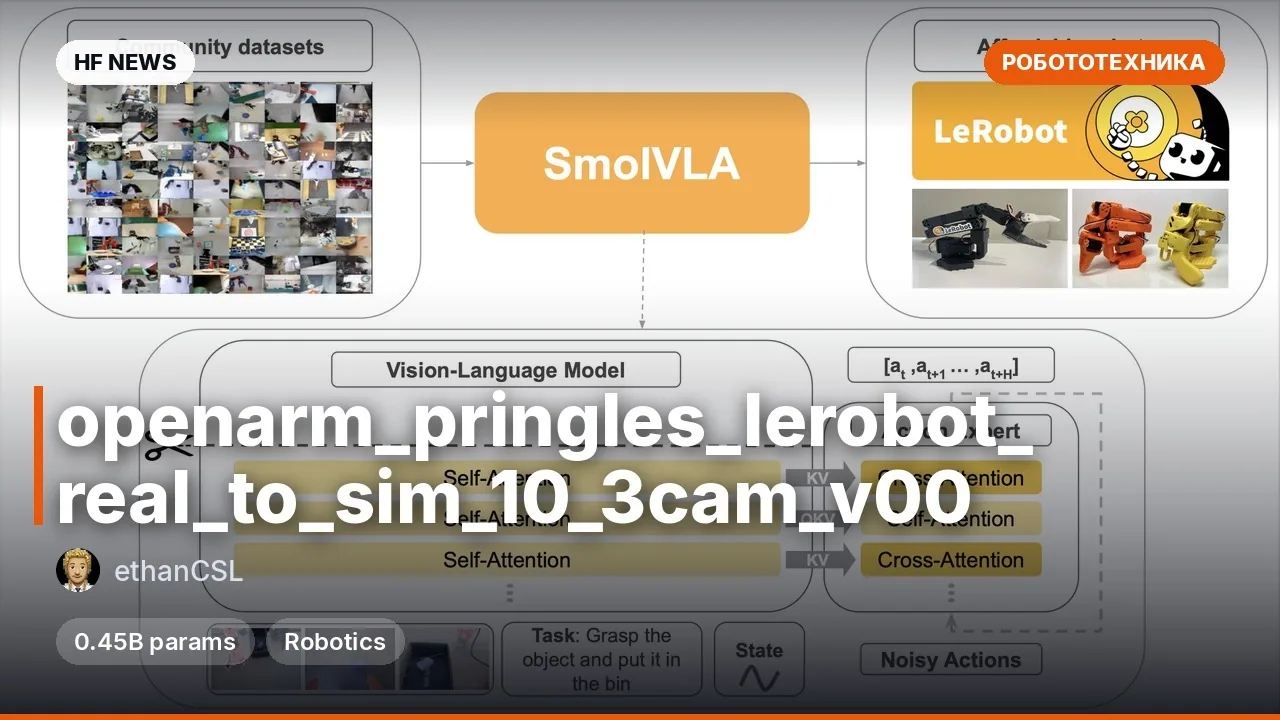
Эта модель представляет собой обученную политику управления роботом (алгоритм, переводящий данные с камер и датчиков в команды для моторов). Она создана на базе компактной VLA-модели (Vision-Language-Action — нейросети, объединяющей зрение, текст и действия) lerobot/smolvla_base размером 0.45B параметров с помощью фреймворка LeRobot от автора ethanCSL. На вход модель получает текстовую инструкцию, текущее состояние манипулятора и изображение с трёх камер, а на выходе генерирует вектор из 16 управляющих действий. Политика обучена конкретной бимануальной задаче: взять банку Pringles правой рукой и передать её в левую руку. Модель пригодится разработчикам и исследователям робототехники, работающим с платформой openarm_umeow или экспериментирующим с лёгкими VLA-архитектурами на потребительском железе.
Ключевые особенности
- Компактная архитектура: построена на базе
SmolVLA(0.45B параметров), рассчитанной на запуск на потребительском оборудовании при сниженных вычислительных затратах. - Трёхкамерное зрение: принимает кадры разрешением 256×256 пикселей сразу с трёх ракурсов (
body_cam,wrist_camиright_wrist_cam) вместе с вектором состояния робота размерности (6,). - Бимануальная манипуляция: обучена передавать предмет из правого манипулятора в левый по текстовой команде.
- Интеграция с LeRobot: полностью совместима со стандартными CLI-инструментами
lerobot-rolloutдля инференса на реальном роботе.
Что можно сделать
- Запустить готовую политику на двуруком роботе
openarm_umeowс тремя камерами для отработки перехвата банки Pringles между манипуляторами. - Использовать веса как отправную точку для дообучения на похожие задачи перекладывания цилиндрических предметов из одной руки в другую.
- Изучить работу компактных VLA-моделей с несколькими видеопотоками в связке с датасетом из реальных и симулированных эпизодов.
Пример
lerobot-rollout \
  --strategy.type=base \
  --robot.type=openarm_umeow \
  --robot.port= \
  --policy.path=ethanCSL/openarm_pringles_lerobot_real_and_sim_10_3cam_v03_loose \
  --task="Pick up the Pringles can with the right arm, hand it to the left arm" \
  --duration=60
Подробнее
Обучение: 20 000 шагов (batch size 64, lr 0.0001, оптимизатор AdamW) в LeRobot 0.6.2.Датасет: 148 эпизодов (38 223 кадра при 30 FPS) из реальных и симулированных данных.
Бенчмарки: результаты тестирования на реальном роботе в карточке пока не опубликованы.
Лицензия: Apache-2.0.


Комментарии