LINK-01
LoRA-модель решений для обхода препятствий
1 min read
Это LoRA-адаптер для Qwen/Qwen3.5-0.8B от Janovation (CONNECT AI LAB × AI CITY BUILDERS). Он читает текстовое описание состояния робота LINK-01 — цель, направление, датчики расстояния, скорость и прошлый выбор — и возвращает одну букву: как идти следующие 0.5 секунды. Карточка и данные на корейском; модель исследовательская и образовательная.
Ключевые особенности
- LoRA поверх Qwen/Qwen3.5-0.8B, библиотека PEFT.
- Вход — текст: цель, направление, датчики, скорость и предыдущее действие.
- Выход — ровно одна буква из списка вариантов на следующие 0.5 секунды.
- Сначала supervised-дообучение на ответах PPO-«мозга», затем RL с KL-ограничением.
- В 20 прогонах RL-версия: 100% успешных и 0% столкновений.
Пример
from transformers import AutoModelForCausalLM, AutoTokenizer
from peft import PeftModel
base = "Qwen/Qwen3.5-0.8B"
tok = AutoTokenizer.from_pretrained(base)
model = PeftModel.from_pretrained(
    AutoModelForCausalLM.from_pretrained(base),
    "Janovation/connectailab-rl-nst-v1-link01"
)
Подробнее
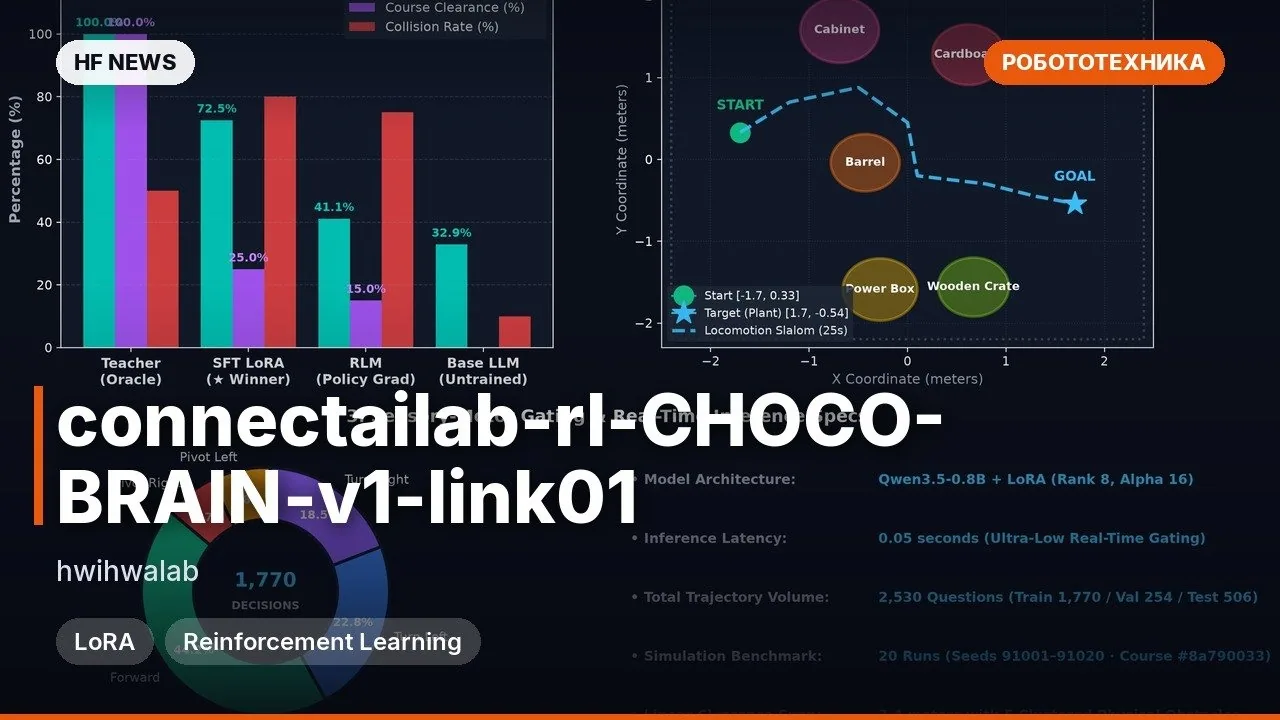
Тест: до обучения 43.6%, supervised 79.3%, RL 77.1% совпадения с ответом «мозга».20 прогонов (seed 91001–91020): supervised — 100% успеха и 25% столкновений; RL — 100% успеха и 0%.
Данные: 1086/262/328 train/valid/test; верхняя граница точности 99%.
Оценка — 2D-приближение по таблице скоростей, не реальный робот; перед применением проверять на своём железе.


Comments